机器人 Claw
ICON机器人教学平台
学习路线
仿真实验
上机实验
创新应用
教学试用 · 不连接真机
从猜拳开始,
亲手完成一次机器人自主控制
先理解机器怎样看、怎样决定、怎样行动,再用仿真、上机实验和创新作品逐步验证。
开始视觉实验:机器怎么看
直接体验第一次仿真
视觉观察
图像变成可用观察
智能决策
规则选择下一动作
安全动作
只在仿真中执行
反馈验证
曲线说明结果
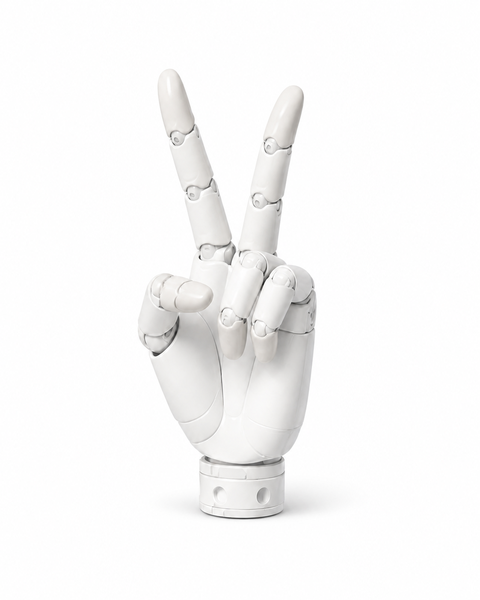
教学候选示意 · 非官方3D模型
四阶段学习路线
1
基础学习
认识编程、视觉、通信与闭环
2
仿真实验
用模拟数据跑通猜拳程序
3
上机实验
预约时段,运行一次动作并核对结果
4
创新应用课程
用基线和记录完成一次小创新
第1课 · 认识执行器
不同物体都来了,一种夹爪还够用吗?
纸杯、螺丝刀和海绵需要不同的接触方式。选一种机器人的手,看看它能完成什么。
开始第1课
你会先弄懂什么?
看见
图像怎样变成可用观察
决定
规则怎样选择动作
验证
曲线和 Trace 怎样证明结果
纸杯、螺丝刀和海绵,机器人该用哪种手?
比较两指夹爪和灵巧手,完成第一个机器人设计选择。
开始视觉实验:机器怎么看